
Arduino and ESP8266-Based Smart Monitoring System with Wi-Fi Connectivity
View and Edit Project In Cirkit Designer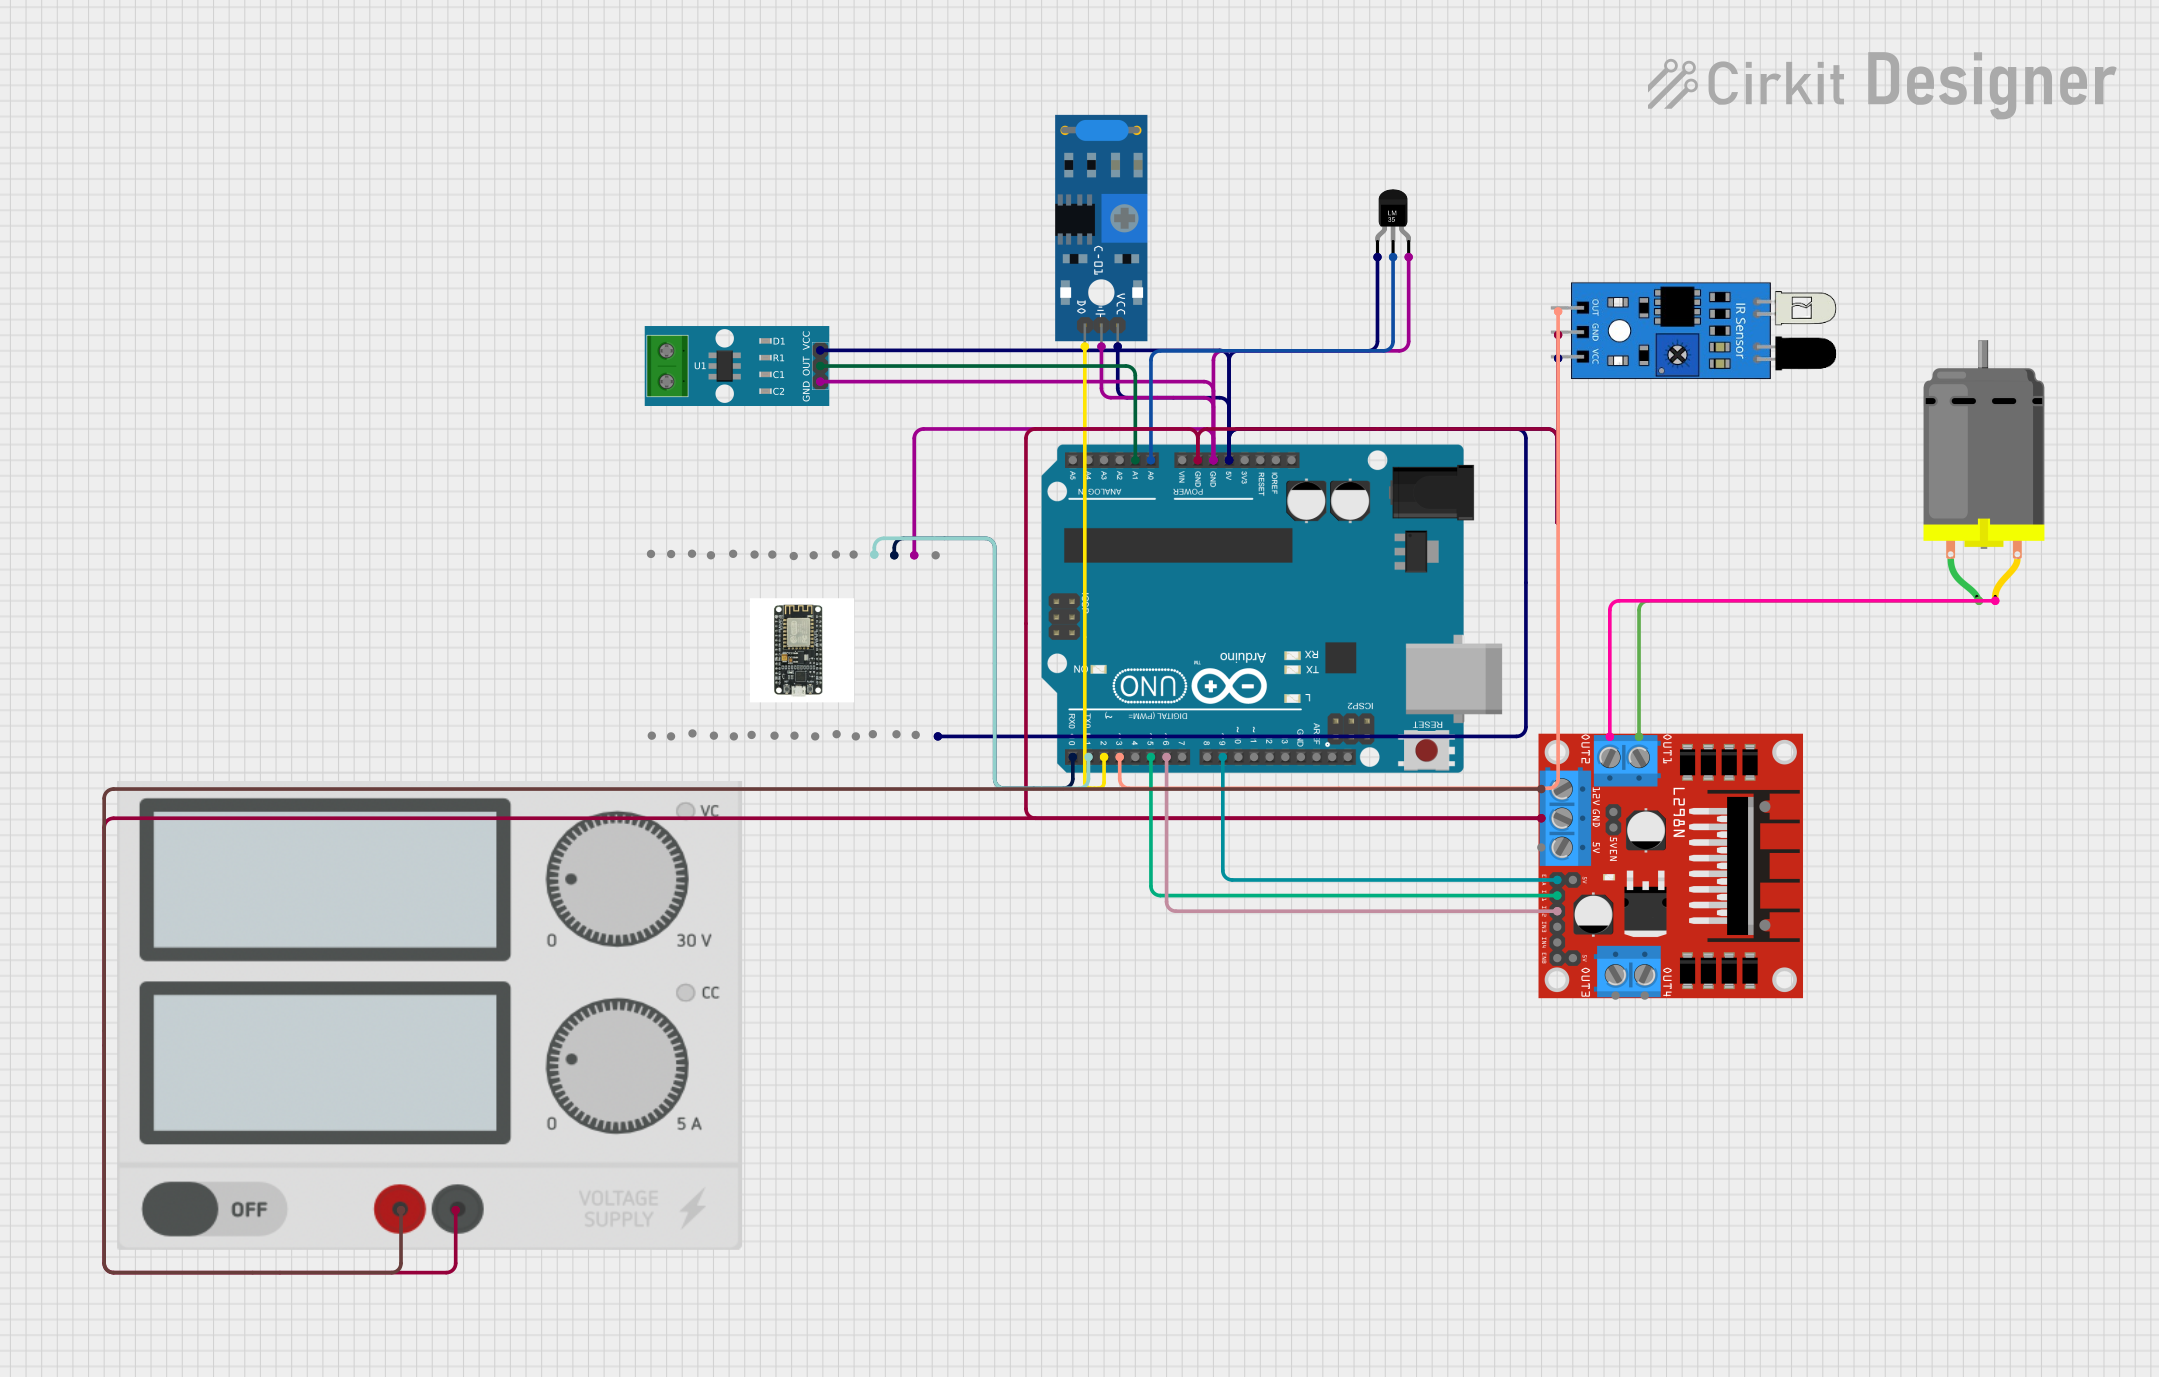
Circuit Documentation
Summary
This circuit integrates an Arduino UNO, an ESP8266 NodeMCU, various sensors (temperature, vibration, current, and IR), a DC motor, and a motor driver. The Arduino UNO reads data from the sensors and controls the motor driver, while the ESP8266 NodeMCU handles Wi-Fi communication and uploads sensor data to ThingSpeak.
Component List
Arduino UNO
- Description: A microcontroller board based on the ATmega328P.
- Pins: UNUSED, IOREF, Reset, 3.3V, 5V, GND, Vin, A0, A1, A2, A3, A4, A5, SCL, SDA, AREF, D13, D12, D11, D10, D9, D8, D7, D6, D5, D4, D3, D2, D1, D0
Temperature Sensor (LM35)
- Description: A precision centigrade temperature sensor.
- Pins: +Vs, Vout, GND
SW-420 Vibration Sensor
- Description: A vibration sensor module.
- Pins: vcc, Ground, Digital output
ACS712 Current Sensor 5A 20A 30A
- Description: A current sensor module.
- Pins: 1, 2, GND, OUT, VCC
IR Sensor
- Description: An infrared sensor module.
- Pins: out, gnd, vcc
ESP8266 NodeMCU
- Description: A low-cost Wi-Fi microchip with full TCP/IP stack and microcontroller capability.
- Pins: D0, D1, D2, D3, D4, 3V3, GND, D5, D6, D7, D8, RX, TX, A0, RSV, SD3, SD2, SD1, CMD, SD0, CLK, EN, RST, VIN
L298N DC Motor Driver
- Description: A dual H-bridge motor driver.
- Pins: OUT1, OUT2, 12V, GND, 5V, OUT3, OUT4, 5V-ENA-JMP-I, 5V-ENA-JMP-O, +5V-J1, +5V-J2, ENA, IN1, IN2, IN3, IN4, ENB
DC Motor
- Description: A simple DC motor.
- Pins: pin 1, pin 2
Power Supply
- Description: A power supply module.
- Pins: +, -
Wiring Details
Arduino UNO
5V connected to:
- ESP8266 NodeMCU VIN
- SW-420 Vibration Sensor vcc
- Temperature Sensor (LM35) +Vs
- ACS712 Current Sensor 5A 20A 30A VCC
- IR Sensor vcc
GND connected to:
- ESP8266 NodeMCU GND
- SW-420 Vibration Sensor Ground
- Temperature Sensor (LM35) GND
- ACS712 Current Sensor 5A 20A 30A GND
- L298N DC Motor Driver GND
- IR Sensor gnd
A0 connected to:
- Temperature Sensor (LM35) Vout
A1 connected to:
- ACS712 Current Sensor 5A 20A 30A OUT
D9 connected to:
- L298N DC Motor Driver ENA
D6 connected to:
- L298N DC Motor Driver IN2
D5 connected to:
- L298N DC Motor Driver IN1
D3 connected to:
- IR Sensor out
D2 connected to:
- SW-420 Vibration Sensor Digital output
D1 connected to:
- ESP8266 NodeMCU RX
D0 connected to:
- ESP8266 NodeMCU TX
ESP8266 NodeMCU
VIN connected to:
- Arduino UNO 5V
GND connected to:
- Arduino UNO GND
RX connected to:
- Arduino UNO D1
TX connected to:
- Arduino UNO D0
SW-420 Vibration Sensor
vcc connected to:
- Arduino UNO 5V
Ground connected to:
- Arduino UNO GND
Digital output connected to:
- Arduino UNO D2
Temperature Sensor (LM35)
+Vs connected to:
- Arduino UNO 5V
Vout connected to:
- Arduino UNO A0
GND connected to:
- Arduino UNO GND
ACS712 Current Sensor 5A 20A 30A
VCC connected to:
- Arduino UNO 5V
OUT connected to:
- Arduino UNO A1
GND connected to:
- Arduino UNO GND
IR Sensor
vcc connected to:
- Arduino UNO 5V
gnd connected to:
- Arduino UNO GND
out connected to:
- Arduino UNO D3
L298N DC Motor Driver
GND connected to:
- Arduino UNO GND
- Power Supply -
ENA connected to:
- Arduino UNO D9
IN2 connected to:
- Arduino UNO D6
IN1 connected to:
- Arduino UNO D5
OUT1 connected to:
- DC Motor pin 1
OUT2 connected to:
- DC Motor pin 2
12V connected to:
- Power Supply +
DC Motor
pin 1 connected to:
- L298N DC Motor Driver OUT1
pin 2 connected to:
- L298N DC Motor Driver OUT2
Power Supply
+ connected to:
- L298N DC Motor Driver 12V
- connected to:
- L298N DC Motor Driver GND
Documented Code
Arduino UNO Code
#include <SoftwareSerial.h>

// NodeMCU Communication
SoftwareSerial NodeMCU(2, 3); // RX, TX

// Sensor Pins
const int tempPin = A0;
const int vibrationPin = 2;
const int currentPin = A1;
const int speedPin = 3;

// Variables
float temperature;
int vibration;
float current;
int speed;

void setup() {
  Serial.begin(9600);
  NodeMCU.begin(9600);

  pinMode(vibrationPin, INPUT);
  pinMode(speedPin, INPUT);

  Serial.println("System Initialized");
}

void loop() {
  // Read temperature
  temperature = analogRead(tempPin) * (5.0 / 1023.0) * 100;

  // Read vibration
  vibration = digitalRead(vibrationPin);

  // Read current
  current = analogRead(currentPin) * (5.0 / 1023.0);

  // Read speed
  speed = pulseIn(speedPin, HIGH);

  // Send data to NodeMCU
  String data = "T:" + String(temperature) + ",V:" + String(vibration) + ",C:" + String(current) + ",S:" + String(speed);
  NodeMCU.println(data);

  // Debug
  Serial.println(data);

  delay(1000);
}
ESP8266 NodeMCU Code
#include <ESP8266WiFi.h>
#include <ThingSpeak.h>

// Wi-Fi credentials
const char* ssid = "Your_SSID";
const char* password = "Your_PASSWORD";

// ThingSpeak API
unsigned long channelID = YOUR_CHANNEL_ID;
const char* apiKey = "YOUR_API_KEY";
WiFiClient client;

void setup() {
  Serial.begin(9600);
  WiFi.begin(ssid, password);

  Serial.println("Connecting to Wi-Fi");
  while (WiFi.status() != WL_CONNECTED) {
    delay(1000);
    Serial.print(".");
  }
  Serial.println("\nConnected to Wi-Fi");

  ThingSpeak.begin(client);
}

void loop() {
  if (Serial.available()) {
    String data = Serial.readString();
    Serial.println("Data received: " + data);

    // Parse data
    int tIndex = data.indexOf("T:") + 2;
    int vIndex = data.indexOf("V:") + 2;
    int cIndex = data.indexOf("C:") + 2;
    int sIndex = data.indexOf("S:") + 2;

    float temperature = data.substring(tIndex, data.indexOf(",V:")).toFloat();
    int vibration = data.substring(vIndex, data.indexOf(",C:")).toInt();
    float current = data.substring(cIndex, data.indexOf(",S:")).toFloat();
    int speed = data.substring(sIndex).toInt();

    // Upload to Thing