
Arduino Mega 2560 Bluetooth-Controlled Robotic Vehicle with Ultrasonic Sensor
View and Edit Project In Cirkit Designer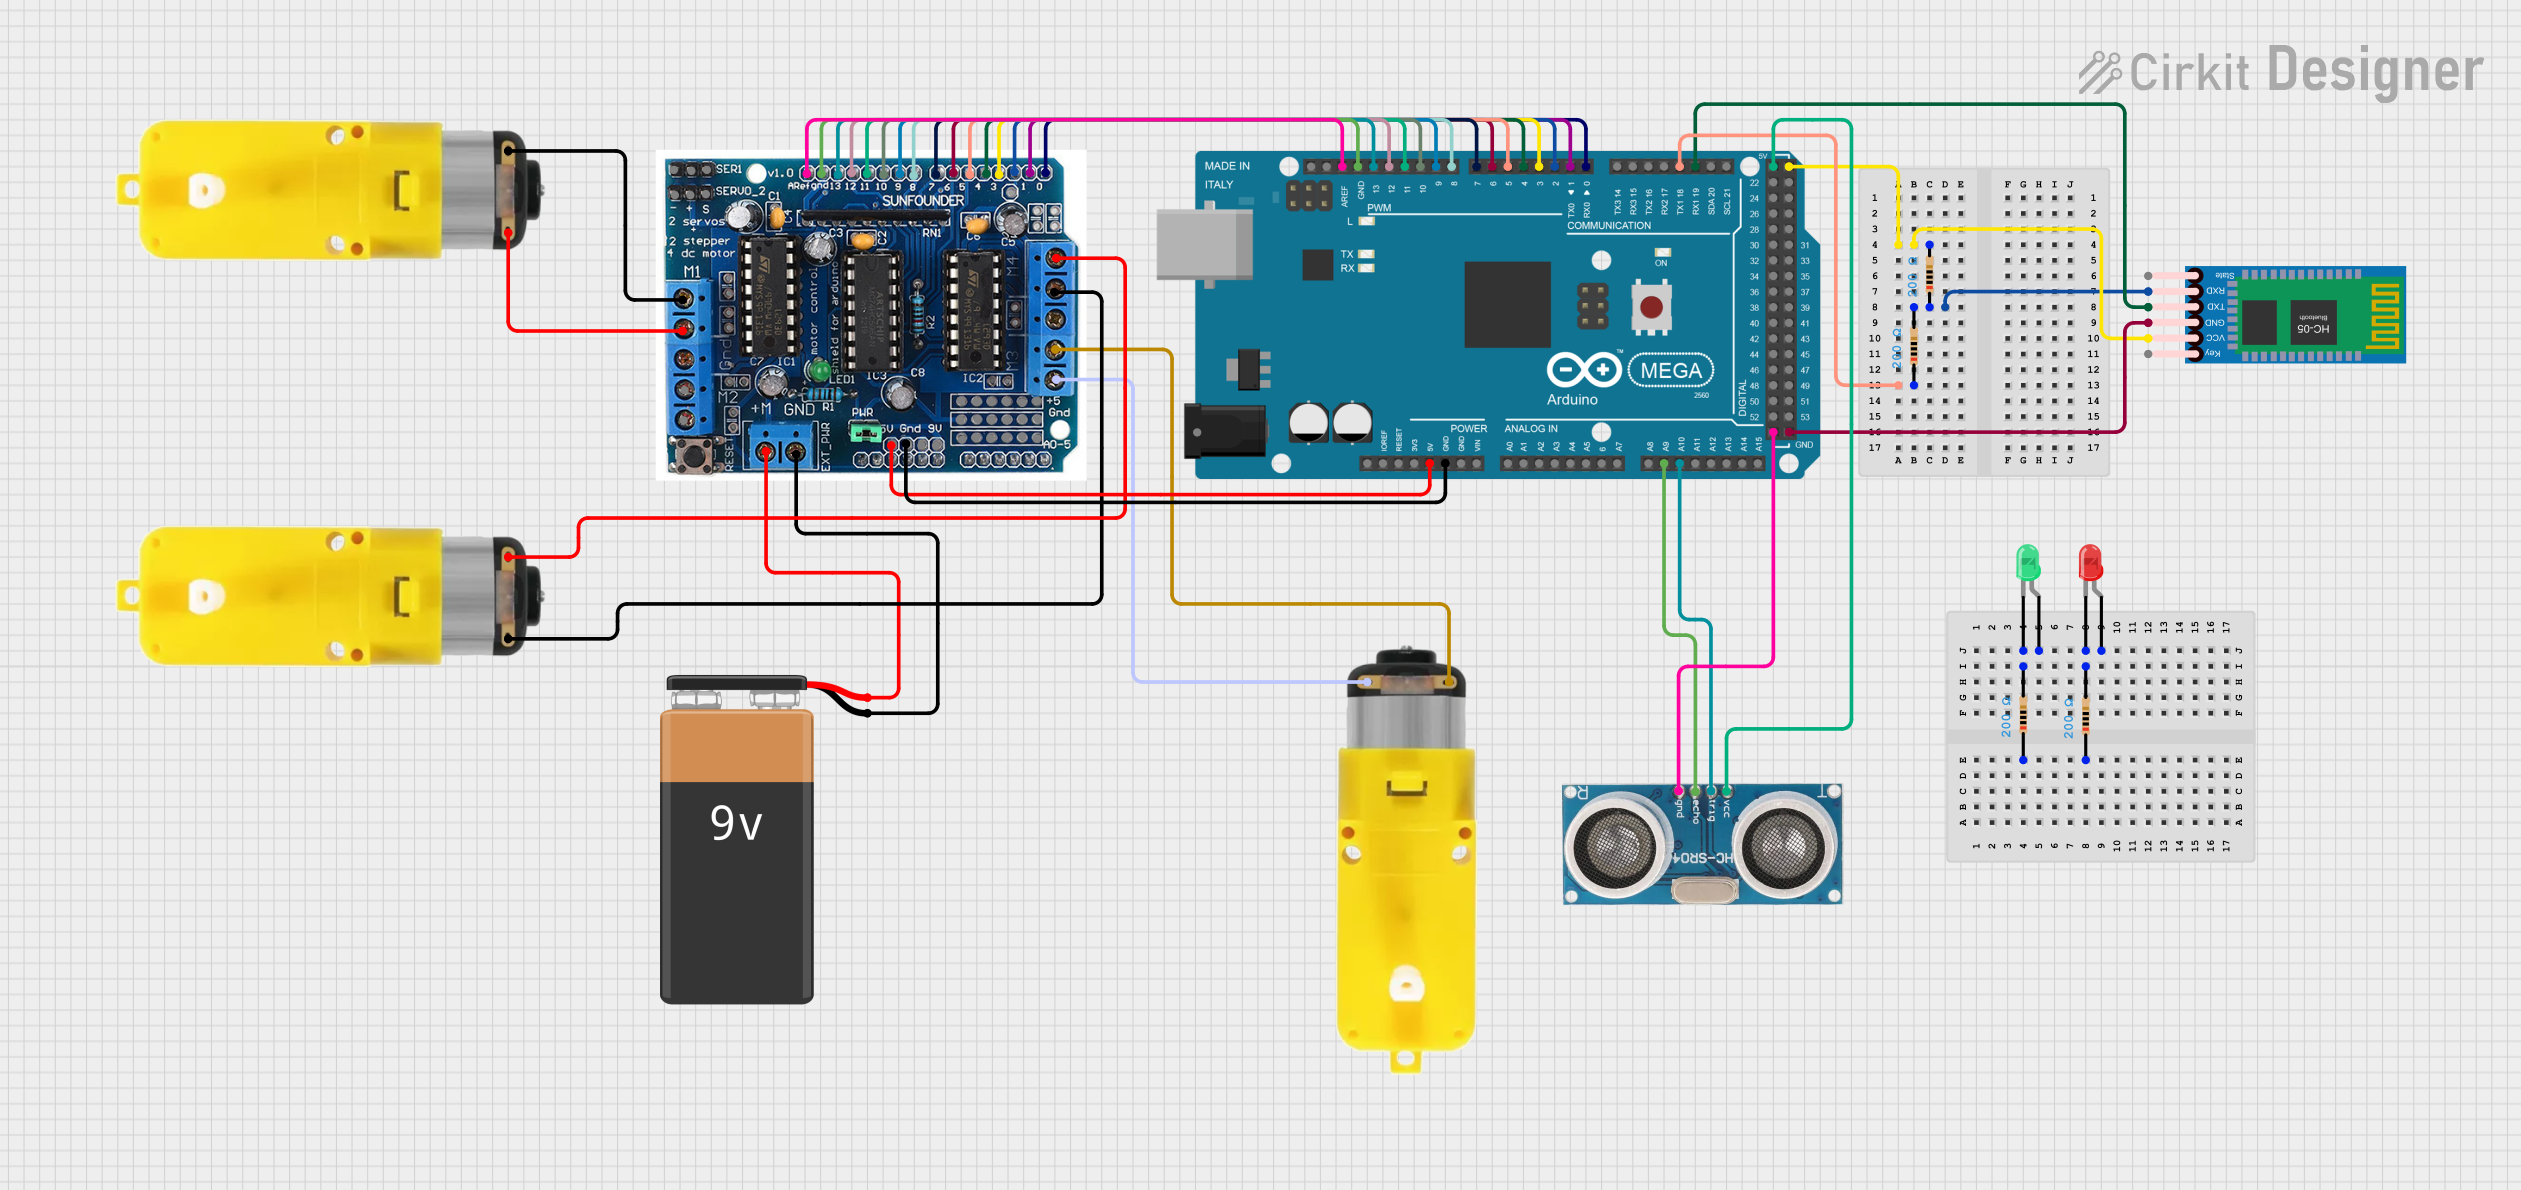
Circuit Documentation
Summary
This circuit is designed to control multiple motors using an Arduino Mega 2560 and an L293D motor driver shield. It also includes an HC-05 Bluetooth module for wireless communication, an ultrasonic sensor for distance measurement, and LEDs for visual indicators. The circuit is powered by a 9V battery.
Component List
Motor with reducer
- Pins: 3 - 6 VCC, GND
- Description: A motor with an integrated reducer for controlling speed and torque.
L293D Driver Shield
- Pins: 5V, GND, A0, A1, A2, A3, A4, A5, M+, M2, M1, M3, M4, 0, 1, 2, 3, 4, 5, 6, 7, 8, 9, 10, 11, 12, gnd, Aref, ser1, Servo2, +, -, 9V
- Description: A motor driver shield for controlling DC motors and servos.
9V Battery
- Pins: +, -
- Description: A 9V battery for powering the circuit.
HC-05 Bluetooth Module
- Pins: Key, VCC, GND, TXD, RXD, State
- Description: A Bluetooth module for wireless communication.
Arduino Mega 2560
- Pins: IOREF, RESET, 3V3, 5V, GND, VIN, A0, A1, A2, A3, A4, A5, A6, A7, A8, A9, A10, A11, A12, A13, A14, A15, D21/SCL, D20/SDA, D19/RX1, D18/TX1, D17 PWM/RX2, D16 PWM/TX2, D15/RX3, D14/TX3, D0 RX0, D1 TX0, D2 PWM, D3 PWM, D4 PWM, D5 PWM, D6 PWM, D7 PWM, D8 PWM, D9 PWM, D10 PWM, D11 PWM, D12 PWM, D13 PWM, AREF, SDA, SCL, D52, D50, D48, D46, D44, D42, D40, D38, D36, D34, D32, D30, D28, D26, D24, D22, D53, D51, D49, D47, D45, D43, D41, D39, D37, D35, D33, D31, D29, D27, D25, D23, 6swdw
- Description: A microcontroller board based on the ATmega2560.
Resistor
- Pins: pin1, pin2
- Description: A resistor with a resistance of 200 Ohms.
Ultrasonic Sensor
- Pins: +VCC, Trigger, Echo, GND
- Description: A sensor for measuring distance using ultrasonic waves.
LED: Two Pin (red)
- Pins: cathode, anode
- Description: A red LED for visual indication.
LED: Two Pin (green)
- Pins: cathode, anode
- Description: A green LED for visual indication.
Wiring Details
Motor with reducer
Motor 1
- 3 - 6 VCC: Connected to L293D Driver Shield M1
- GND: Connected to L293D Driver Shield M1
Motor 2
- 3 - 6 VCC: Connected to L293D Driver Shield M3
- GND: Connected to L293D Driver Shield M3
Motor 3
- 3 - 6 VCC: Connected to L293D Driver Shield M4
- GND: Connected to L293D Driver Shield M4
L293D Driver Shield
- 5V: Connected to Arduino Mega 2560 5V
- GND: Connected to Arduino Mega 2560 GND
- M+: Connected to 9V Battery +
- GND: Connected to 9V Battery -
- M1: Connected to Motor 1
- M3: Connected to Motor 2
- M4: Connected to Motor 3
- 0: Connected to Arduino Mega 2560 D0 RX0
- 1: Connected to Arduino Mega 2560 D1 TX0
- 2: Connected to Arduino Mega 2560 D2 PWM
- 3: Connected to Arduino Mega 2560 D3 PWM
- 4: Connected to Arduino Mega 2560 D4 PWM
- 5: Connected to Arduino Mega 2560 D5 PWM
- 6: Connected to Arduino Mega 2560 D6 PWM
- 7: Connected to Arduino Mega 2560 D7 PWM
- 8: Connected to Arduino Mega 2560 D8 PWM
- 9: Connected to Arduino Mega 2560 D9 PWM
- 10: Connected to Arduino Mega 2560 D10 PWM
- 11: Connected to Arduino Mega 2560 D11 PWM
- 12: Connected to Arduino Mega 2560 D12 PWM
- Aref: Connected to Arduino Mega 2560 AREF
9V Battery
- +: Connected to L293D Driver Shield M+
- -: Connected to L293D Driver Shield GND
HC-05 Bluetooth Module
- VCC: Connected to Resistor pin2
- GND: Connected to Arduino Mega 2560 GND
- TXD: Connected to Arduino Mega 2560 D19/RX1
- RXD: Connected to Resistor pin2
Arduino Mega 2560
- 5V: Connected to L293D Driver Shield 5V
- GND: Connected to L293D Driver Shield GND
- D0 RX0: Connected to L293D Driver Shield 0
- D1 TX0: Connected to L293D Driver Shield 1
- D2 PWM: Connected to L293D Driver Shield 2
- D3 PWM: Connected to L293D Driver Shield 3
- D4 PWM: Connected to L293D Driver Shield 4
- D5 PWM: Connected to L293D Driver Shield 5
- D6 PWM: Connected to L293D Driver Shield 6
- D7 PWM: Connected to L293D Driver Shield 7
- D8 PWM: Connected to L293D Driver Shield 8
- D9 PWM: Connected to L293D Driver Shield 9
- D10 PWM: Connected to L293D Driver Shield 10
- D11 PWM: Connected to L293D Driver Shield 11
- D12 PWM: Connected to L293D Driver Shield 12
- AREF: Connected to L293D Driver Shield Aref
- D18/TX1: Connected to Resistor pin1
- D19/RX1: Connected to HC-05 Bluetooth Module TXD
- A9: Connected to Ultrasonic Sensor Echo
- A10: Connected to Ultrasonic Sensor Trigger
Resistor
Resistor 1
- pin1: Connected to Resistor pin2
- pin2: Connected to HC-05 Bluetooth Module VCC
Resistor 2
- pin1: Connected to Resistor pin2
- pin2: Connected to Arduino Mega 2560 D18/TX1
Ultrasonic Sensor
- +VCC: Connected to Arduino Mega 2560 5V
- GND: Connected to Arduino Mega 2560 GND
- Echo: Connected to Arduino Mega 2560 A9
- Trigger: Connected to Arduino Mega 2560 A10
LED: Two Pin (red)
- cathode: Connected to Resistor pin2
- anode: Connected to Arduino Mega 2560 5V
LED: Two Pin (green)
- cathode: Connected to Resistor pin2
- anode: Connected to Arduino Mega 2560 5V
Code Documentation
#include <AFMotor.h>          // Inclure la bibliothèque pour contrôler les moteurs CC avec un driver Adafruit
#include <Servo.h>            // Inclure la bibliothèque pour contrôler les servomoteurs

AF_DCMotor motordroite(1);    // Définir le moteur droit et le port auquel il est connecté
AF_DCMotor motorgauche(4);    // Définir le moteur gauche et le port auquel il est connecté
AF_DCMotor motorchaine(3);    // Définir le moteur de la chaîne et le port auquel il est connecté
char command;                 // Déclarer une variable pour stocker les commandes reçues

void setup() {
  Serial.begin(9600);         // Initialiser la communication série à 9600 bauds
  Serial1.begin(9600);        // Initialiser la communication série pour le module Bluetooth (RX1, pin 19)
  Serial2.begin(9600);        // Initialiser la communication série pour un autre module (RX2 si disponible)
  mot