
Arduino Mega 2560 Controlled Robotic System with Battery Power and Motor Drivers
View and Edit Project In Cirkit Designer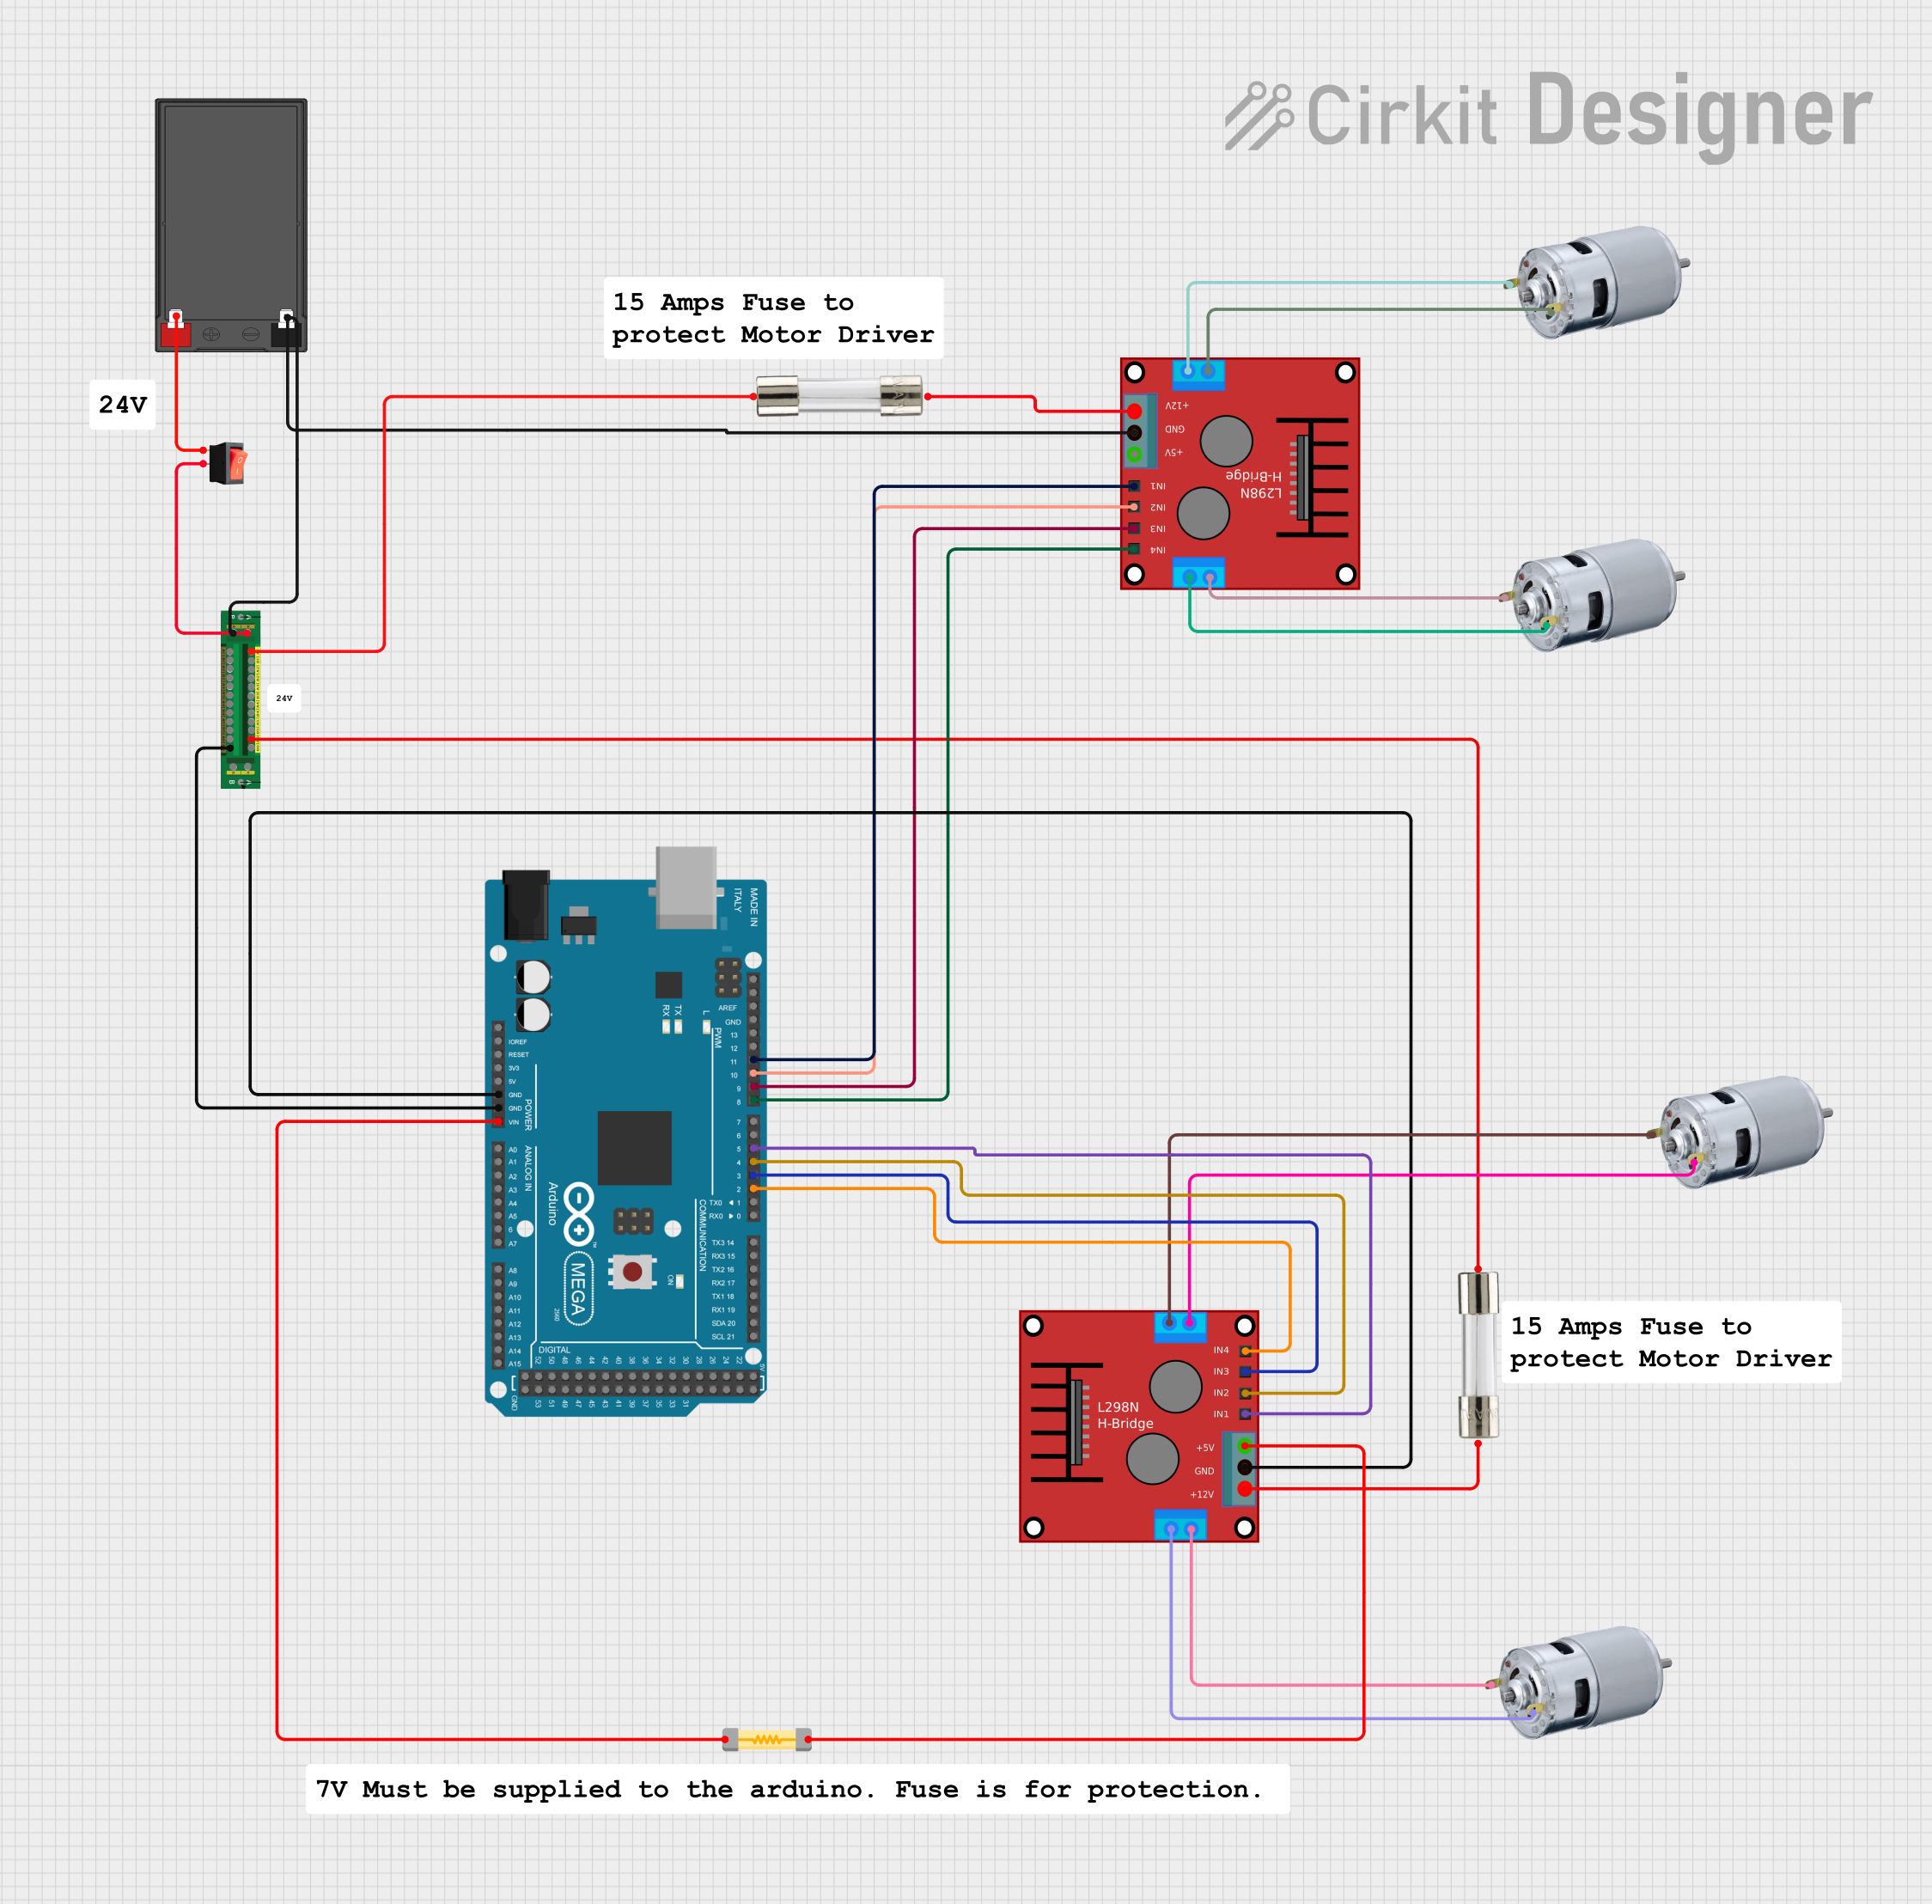
Circuit Documentation
Summary
This document provides a detailed overview of a circuit that includes various components such as fuses, an Arduino Mega 2560, motors, a power distribution board, and a rocker switch. The circuit is designed to control multiple motors using an Arduino microcontroller and H-bridge motor drivers. The power is supplied by a 12V 7Ah battery, and the circuit includes safety features like fuses.
Component List
Fuse
- Description: A safety device that protects the circuit by breaking the connection if the current exceeds a certain level.
- Pins: Terminal 1, Terminal 2
Arduino Mega 2560
- Description: A microcontroller board based on the ATmega2560, used for controlling various components in the circuit.
- Pins: IOREF, RESET, 3V3, 5V, GND, VIN, A0-A15, D21/SCL, D20/SDA, D19/RX1, D18/TX1, D17 PWM/RX2, D16 PWM/TX2, D15/RX3, D14/TX3, D0 RX0, D1 TX0, D2-D13 PWM, AREF, SDA, SCL, D22-D53
775 Motor
- Description: A high-torque DC motor commonly used in various applications.
- Pins: Positive, Negative
12V 7Ah Battery
- Description: A rechargeable battery that provides power to the circuit.
- Pins: 12V +, 12V -
Power Distribution Board
- Description: A board that distributes power to various components in the circuit.
- Pins: Output 1+, Input +, Input -, Output 2+, Output 2-, Output 3+, Output 4+, Output 5+, Output 1-, Output 4-, Output 3-, Output 5-, Output 6+, Output 6-, Output 7+, Output 7-, Output 8+, Output 8-, Output 9+, Output 9-, Output 10+, Output 10-, Output 11+, Output 11-, Output 12+, Output 12-, Output +, Output -
Rocker Switch
- Description: A switch used to control the power supply to the circuit.
- Pins: Output, Input
Ponte H (H-Bridge Motor Driver)
- Description: A motor driver used to control the direction and speed of the motors.
- Pins: OUT4-Motor2, OUT3-Motor2, OUT2-Motor1, OUT1-Motor1, 5V, GND, 12V, IN3, IN1, IN2, IN4
5A Fuse
- Description: A fuse rated at 5A for additional circuit protection.
- Pins: 1, 2
Wiring Details
Fuse
- Terminal 1 is connected to Power Distribution Board Output 12+
- Terminal 2 is connected to Ponte H 12V
Arduino Mega 2560
- GND is connected to Power Distribution Board Output 6-
- GND is connected to Ponte H GND
- VIN is connected to 5A Fuse 2
- D2 PWM is connected to Ponte H IN4
- D3 PWM is connected to Ponte H IN3
- D4 PWM is connected to Ponte H IN2
- D5 PWM is connected to Ponte H IN1
- D8 PWM is connected to Ponte H IN4
- D9 PWM is connected to Ponte H IN3
- D10 PWM is connected to Ponte H IN2
- D11 PWM is connected to Ponte H IN1
775 Motor
- Positive is connected to Ponte H OUT1-Motor1
- Negative is connected to Ponte H OUT2-Motor1
- Positive is connected to Ponte H OUT1-Motor1
- Negative is connected to Ponte H OUT2-Motor1
- Positive is connected to Ponte H OUT4-Motor2
- Negative is connected to Ponte H OUT3-Motor2
- Positive is connected to Ponte H OUT4-Motor2
- Negative is connected to Ponte H OUT3-Motor2
12V 7Ah Battery
- 12V + is connected to Rocker Switch Input
- 12V - is connected to Ponte H GND
- 12V - is connected to Power Distribution Board Input -
Power Distribution Board
- Input + is connected to Rocker Switch Output
- Input - is connected to 12V 7Ah Battery 12V -
- Output 12+ is connected to Fuse Terminal 1
- Output 7+ is connected to Fuse Terminal 1
- Output 6- is connected to Arduino Mega 2560 GND
Rocker Switch
- Input is connected to 12V 7Ah Battery 12V +
- Output is connected to Power Distribution Board Input +
Ponte H (H-Bridge Motor Driver)
- 12V is connected to Fuse Terminal 2
- GND is connected to 12V 7Ah Battery 12V -
- GND is connected to Arduino Mega 2560 GND
- IN4 is connected to Arduino Mega 2560 D2 PWM
- IN3 is connected to Arduino Mega 2560 D3 PWM
- IN2 is connected to Arduino Mega 2560 D4 PWM
- IN1 is connected to Arduino Mega 2560 D5 PWM
- IN4 is connected to Arduino Mega 2560 D8 PWM
- IN3 is connected to Arduino Mega 2560 D9 PWM
- IN2 is connected to Arduino Mega 2560 D10 PWM
- IN1 is connected to Arduino Mega 2560 D11 PWM
- OUT1-Motor1 is connected to 775 Motor Positive
- OUT2-Motor1 is connected to 775 Motor Negative
- OUT1-Motor1 is connected to 775 Motor Positive
- OUT2-Motor1 is connected to 775 Motor Negative
- OUT4-Motor2 is connected to 775 Motor Positive
- OUT3-Motor2 is connected to 775 Motor Negative
- OUT4-Motor2 is connected to 775 Motor Positive
- OUT3-Motor2 is connected to 775 Motor Negative
- 5V is connected to 5A Fuse 1
5A Fuse
- 1 is connected to Ponte H 5V
- 2 is connected to Arduino Mega 2560 VIN
Documented Code
Arduino Mega 2560 Code (sketch.ino)
void setup() {
  // put your setup code here, to run once:

}

void loop() {
  // put your main code here, to run repeatedly:

}
Additional Documentation (documentation.txt)