
Arduino UNO Ultrasonic Distance Meter with LED Indicators and Buzzers
View and Edit Project In Cirkit Designer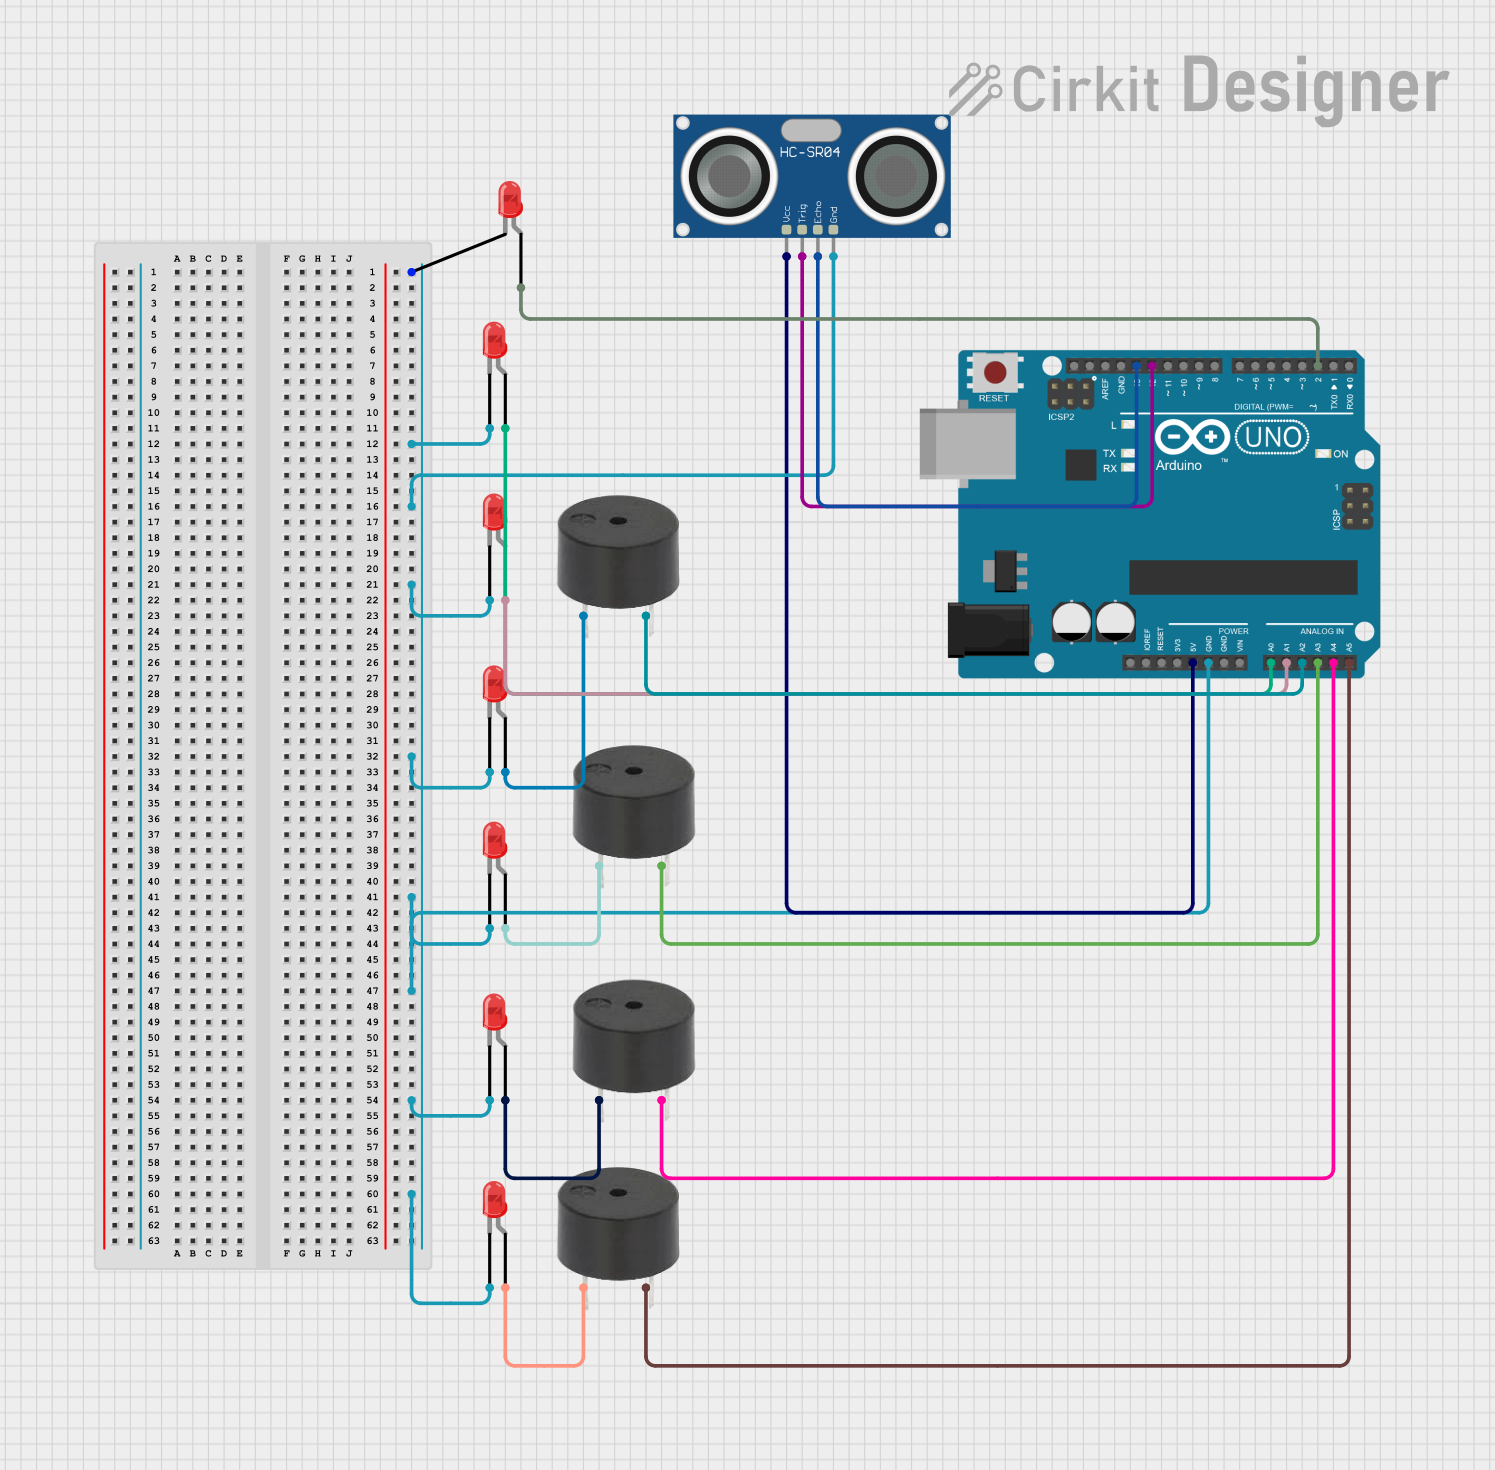
Circuit Documentation
Summary
This circuit utilizes an Arduino UNO microcontroller to control an HC-SR04 Ultrasonic Sensor, multiple red LEDs, and several buzzers. The ultrasonic sensor measures distance, and based on the distance, different LEDs are lit up. The buzzers are also connected to the circuit but are not directly controlled by the provided code.
Component List
Arduino UNO
- Description: A microcontroller board based on the ATmega328P.
- Pins: UNUSED, IOREF, Reset, 3.3V, 5V, GND, Vin, A0, A1, A2, A3, A4, A5, SCL, SDA, AREF, D13, D12, D11, D10, D9, D8, D7, D6, D5, D4, D3, D2, D1, D0
HC-SR04 Ultrasonic Sensor
- Description: An ultrasonic distance sensor.
- Pins: VCC, TRIG, ECHO, GND
LED: Two Pin (red)
- Description: A standard red LED.
- Pins: cathode, anode
Buzzer
- Description: A simple piezoelectric buzzer.
- Pins: PIN, GND
Wiring Details
Arduino UNO
- 5V: Connected to VCC of HC-SR04 Ultrasonic Sensor.
- GND: Connected to GND of HC-SR04 Ultrasonic Sensor and cathodes of all LEDs.
- A0: Connected to anode of LED 1.
- A1: Connected to anode of LED 2.
- A2: Connected to GND of Buzzer 1.
- A3: Connected to GND of Buzzer 2.
- A4: Connected to GND of Buzzer 3.
- A5: Connected to GND of Buzzer 4.
- D2: Connected to anode of LED 3.
- D12: Connected to TRIG of HC-SR04 Ultrasonic Sensor.
- D13: Connected to ECHO of HC-SR04 Ultrasonic Sensor.
HC-SR04 Ultrasonic Sensor
- VCC: Connected to 5V of Arduino UNO.
- TRIG: Connected to D12 of Arduino UNO.
- ECHO: Connected to D13 of Arduino UNO.
- GND: Connected to GND of Arduino UNO.
LED 1
- anode: Connected to A0 of Arduino UNO.
- cathode: Connected to GND of Arduino UNO.
LED 2
- anode: Connected to A1 of Arduino UNO.
- cathode: Connected to GND of Arduino UNO.
LED 3
- anode: Connected to D2 of Arduino UNO.
- cathode: Connected to GND of Arduino UNO.
LED 4
- anode: Connected to PIN of Buzzer 1.
- cathode: Connected to GND of Arduino UNO.
LED 5
- anode: Connected to PIN of Buzzer 2.
- cathode: Connected to GND of Arduino UNO.
LED 6
- anode: Connected to PIN of Buzzer 3.
- cathode: Connected to GND of Arduino UNO.
LED 7
- anode: Connected to PIN of Buzzer 4.
- cathode: Connected to GND of Arduino UNO.
Buzzer 1
- PIN: Connected to anode of LED 4.
- GND: Connected to A2 of Arduino UNO.
Buzzer 2
- PIN: Connected to anode of LED 5.
- GND: Connected to A3 of Arduino UNO.
Buzzer 3
- PIN: Connected to anode of LED 6.
- GND: Connected to A4 of Arduino UNO.
Buzzer 4
- PIN: Connected to anode of LED 7.
- GND: Connected to A5 of Arduino UNO.
Documented Code
// Arduino Code

const int trigPin = 12;
const int echoPin = 13;

const int LED1 = A0;
const int LED2 = A1;
const int LED3 = A2;
const int LED4 = A3;
const int LED5 = A4;
const int LED6 = A5;
const int LED7 = 2;

int duration = 0;
int distance = 0;

void setup()
{
  pinMode(trigPin , OUTPUT);
  pinMode(echoPin , INPUT);

  pinMode(LED1 , OUTPUT);
  pinMode(LED2 , OUTPUT);
  pinMode(LED3 , OUTPUT);
  pinMode(LED4 , OUTPUT);
  pinMode(LED5 , OUTPUT);
  pinMode(LED6 , OUTPUT);
  pinMode(LED7 , OUTPUT);

  Serial.begin(9600);
}

void loop()
{
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  duration = pulseIn(echoPin, HIGH);
  distance = duration / 58.2;

  if (distance <= 7)
  {
    digitalWrite(LED1, HIGH);
  }
  else
  {
    digitalWrite(LED1, LOW);
  }
  if (distance <= 14)
  {
    digitalWrite(LED2, HIGH);
  }
  else
  {
    digitalWrite(LED2, LOW);
  }
  if (distance <= 21)
  {
    digitalWrite(LED3, HIGH);
  }
  else
  {
    digitalWrite(LED3, LOW);
  }
  if (distance <= 28)
  {
    digitalWrite(LED4, HIGH);
  }
  else
  {
    digitalWrite(LED4, LOW);
  }
  if (distance <= 35)
  {
    digitalWrite(LED5, HIGH);
  }
  else
  {
    digitalWrite(LED5, LOW);
  }
  if (distance <= 42)
  {
    digitalWrite(LED6, HIGH);
  }
  else
  {
    digitalWrite(LED6, LOW);
  }
  if (distance <= 49)
  {
    digitalWrite(LED7, HIGH);
  }
  else
  {
    digitalWrite(LED7, LOW);
  }
  delay(100);
}
This code initializes the pins for the ultrasonic sensor and LEDs, measures the distance using the ultrasonic sensor, and lights up the LEDs based on the measured distance.