
Arduino UNO-Based Smart Surveillance System with ArduCam Mega, OV7670, and Wi-Fi Connectivity
View and Edit Project In Cirkit Designer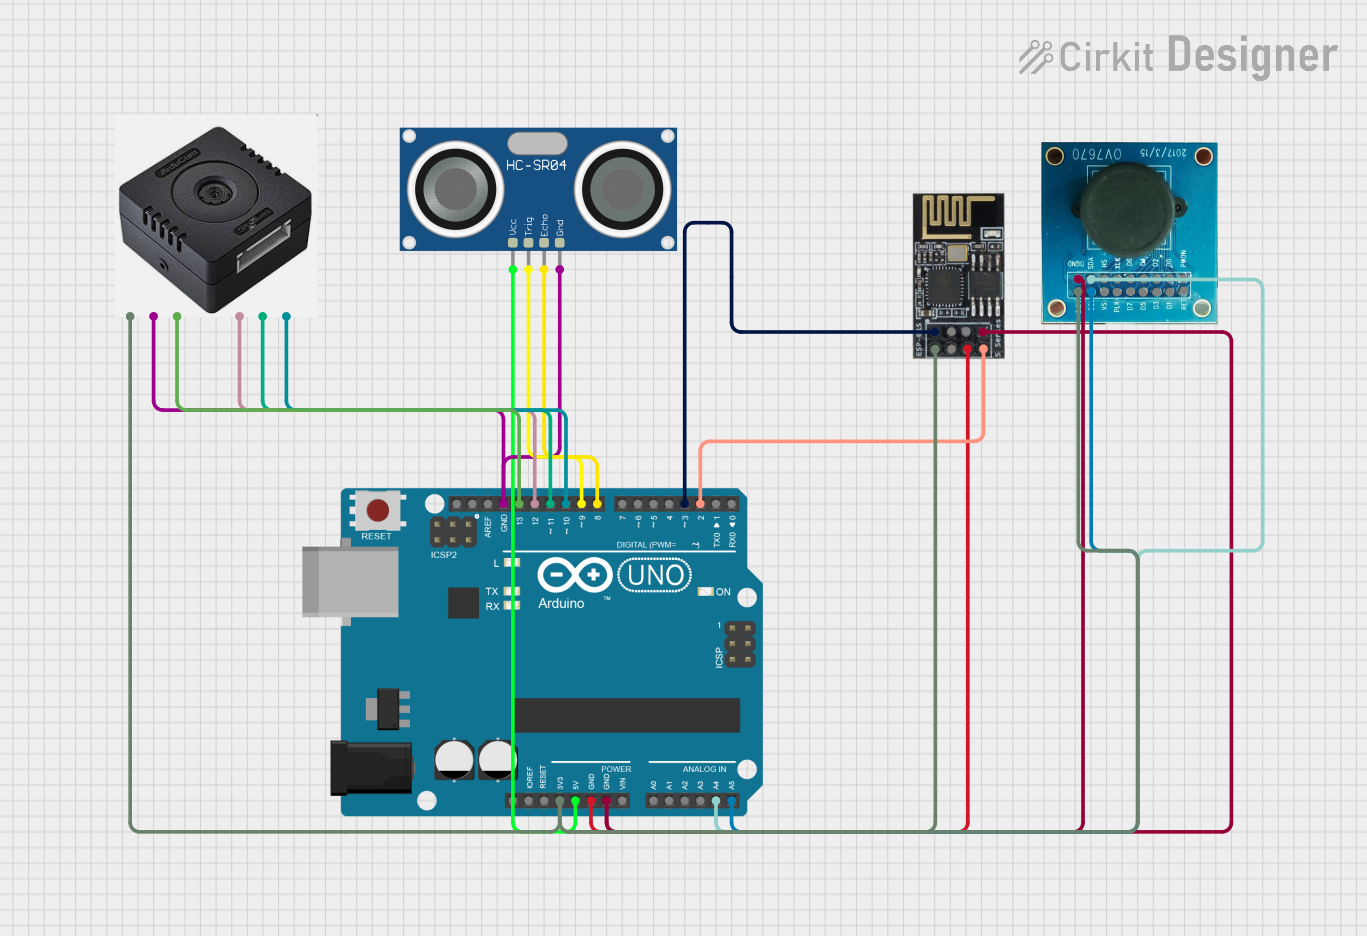
Circuit Documentation
Summary
This document provides a detailed overview of a circuit that integrates various components including an ArduCam Mega, OV7670 camera module, Arduino UNO, Wifi module ESP8266-01, and an HC-SR04 Ultrasonic Sensor. The circuit is designed to capture images, measure distances, and transmit data over WiFi.
Component List
ArduCam Mega
- Description: A camera module used for capturing high-resolution images.
- Pins: GND, D18/SCK, D19/MISO, D23/MOSI, VCC/3.3V, TX2/CS
OV7670
- Description: A camera module used for capturing images.
- Pins: RET, PWDN, D1, D0, D3, D2, D4, D5, D6, PLK, XLK, D7, VS, HS, SCL, SDA, 3.3V, DGND
Arduino UNO
- Description: A microcontroller board used for interfacing with various sensors and modules.
- Pins: UNUSED, IOREF, Reset, 3.3V, 5V, GND, Vin, A0, A1, A2, A3, A4, A5, SCL, SDA, AREF, D13, D12, D11, D10, D9, D8, D7, D6, D5, D4, D3, D2, D1, D0
Wifi module ESP8266-01
- Description: A WiFi module used for wireless communication.
- Pins: RX, GPIO0, GPIO2, GND, +3V3, Reset, CH-PD Chip power down, TX
HC-SR04 Ultrasonic Sensor
- Description: A sensor used for measuring distances.
- Pins: VCC, TRIG, ECHO, GND
Wiring Details
ArduCam Mega
- GND connected to Arduino UNO GND
- D18/SCK connected to Arduino UNO D13
- D19/MISO connected to Arduino UNO D12
- D23/MOSI connected to Arduino UNO D11
- VCC/3.3V connected to Arduino UNO 3.3V
- TX2/CS connected to Arduino UNO D10
OV7670
- 3.3V connected to Arduino UNO 3.3V
- SCL connected to Arduino UNO A5
- SDA connected to Arduino UNO A4
- DGND connected to Arduino UNO GND
Arduino UNO
- GND connected to ArduCam Mega GND, OV7670 DGND, Wifi module ESP8266-01 GND, HC-SR04 Ultrasonic Sensor GND
- D13 connected to ArduCam Mega D18/SCK
- D12 connected to ArduCam Mega D19/MISO
- D11 connected to ArduCam Mega D23/MOSI
- 3.3V connected to OV7670 3.3V, Wifi module ESP8266-01 +3V3, ArduCam Mega VCC/3.3V
- D10 connected to ArduCam Mega TX2/CS
- A5 connected to OV7670 SCL
- A4 connected to OV7670 SDA
- 5V connected to HC-SR04 Ultrasonic Sensor VCC
- D9 connected to HC-SR04 Ultrasonic Sensor TRIG
- D8 connected to HC-SR04 Ultrasonic Sensor ECHO
- D3 connected to Wifi module ESP8266-01 RX
- D2 connected to Wifi module ESP8266-01 TX
Wifi module ESP8266-01
- GND connected to Arduino UNO GND
- +3V3 connected to Arduino UNO 3.3V
- CH-PD Chip power down connected to Arduino UNO GND
- RX connected to Arduino UNO D3
- TX connected to Arduino UNO D2
HC-SR04 Ultrasonic Sensor
- VCC connected to Arduino UNO 5V
- TRIG connected to Arduino UNO D9
- ECHO connected to Arduino UNO D8
- GND connected to Arduino UNO GND
Documented Code
ArduCam Mega Code
/*
 * This Arduino Sketch initializes and configures an ArduCam Mega camera.
 * It captures images and processes the image data.
 */

#include <ArduCAM.h>
#include <SPI.h>
#include <Wire.h>

// Define the camera model and chip select pin
#define CAMERA_MODEL OV5642
#define CS_PIN 10

// Create ArduCAM object
ArduCAM myCAM(CAMERA_MODEL, CS_PIN);

void setup() {
  // Initialize serial communication
  Serial.begin(115200);
  // Initialize SPI
  SPI.begin();
  // Initialize the camera
  myCAM.begin();
  // Set the camera resolution
  myCAM.setResolution(ARDUCAM_5MP);
  // Additional configuration as needed
}

void loop() {
  // Capture an image
  myCAM.takePicture();
  // Read the image data
  uint8_t *imageData = myCAM.readPicture();
  // Process the image data as needed
  // ...
}
OV7670 Code
/*
 * OV7670 basic initialization and image capture example for Arduino UNO
 * This code initializes the OV7670 camera module, captures image data, and
 * processes it. The captured data is then sent over the serial interface.
 */

#include <Wire.h>

// OV7670 I2C address (might vary)
#define OV7670_I2C_ADDRESS 0x21

// Function to write a value to a register
void writeRegister(uint8_t reg, uint8_t value) {
  Wire.beginTransmission(OV7670_I2C_ADDRESS);
  Wire.write(reg);
  Wire.write(value);
  Wire.endTransmission();
}

void setup() {
  // Initialize serial communication
  Serial.begin(115200);

  // Initialize I2C
  Wire.begin();

  // Configure OV7670 registers
  // (Refer to the OV7670 datasheet for detailed register information)
  writeRegister(0x12, 0x80); // Reset register
  delay(100);
  // Additional register configurations
  // ...
}

void loop() {
  // Capture image data
  // ...

  // Process and send image data
  // ...

  // Delay between captures
  delay(1000);
}
Arduino UNO Code
/*
 * This Arduino Sketch interfaces with an HC-SR04 ultrasonic sensor, an OV7670
 * camera module, an ArduCam Mega, and a Wifi module ESP8266-01. The system
 * records data from the sensor and camera, and sends the data to a connected
 * device via WiFi.
 */

#include <Wire.h>
#include <SPI.h>
#include <ArduCAM.h>
#include <ESP8266WiFi.h>

// Pin definitions
const int trigPin = 9;
const int echoPin = 8;
const int csPin = 10;

// WiFi credentials
const char* ssid = "your_SSID";
const char* password = "your_PASSWORD";

// ArduCam object
ArduCAM myCAM(OV7670, csPin);

void setup() {
  // Initialize serial communication
  Serial.begin(115200);
  // Initialize WiFi
  WiFi.begin(ssid, password);
  while (WiFi.status() != WL_CONNECTED) {
    delay(1000);
    Serial.println("Connecting to WiFi...");
  }
  Serial.println("Connected to WiFi");
  // Initialize ArduCAM
  pinMode(csPin, OUTPUT);
  digitalWrite(csPin, HIGH);
  SPI.begin();
  myCAM.InitCAM();
  // Initialize ultrasonic sensor pins
  pinMode(trigPin, OUTPUT);
  pinMode(echoPin, INPUT);
}

void loop() {
  // Measure distance using HC-SR04
  long duration, distance;
  digitalWrite(trigPin, LOW);
  delayMicroseconds(2);
  digitalWrite(trigPin, HIGH);
  delayMicroseconds(10);
  digitalWrite(trigPin, LOW);
  duration = pulseIn(echoPin, HIGH);
  distance = (duration / 2) / 29.1;
  Serial.print("Distance: ");
  Serial.print(distance);
  Serial.println(" cm");
  // Capture image with ArduCAM
  myCAM.flush_fifo();
  myCAM.clear_fifo_flag();
  myCAM.start_capture();
  while (!myCAM.get_bit(ARDUCHIP_TRIG, CAP_DONE_MASK));
  Serial.println("Capture Done.");
  // Send data to connected device
  if (WiFi.status() == WL_CONNECTED) {
    WiFiClient client;
    if (client.connect("your_server_ip", your_server_port)) {
      client.print("Distance: ");