
Arduino UNO-Based Obstacle-Avoiding Robot with Ultrasonic Sensors and DC Motors
View and Edit Project In Cirkit Designer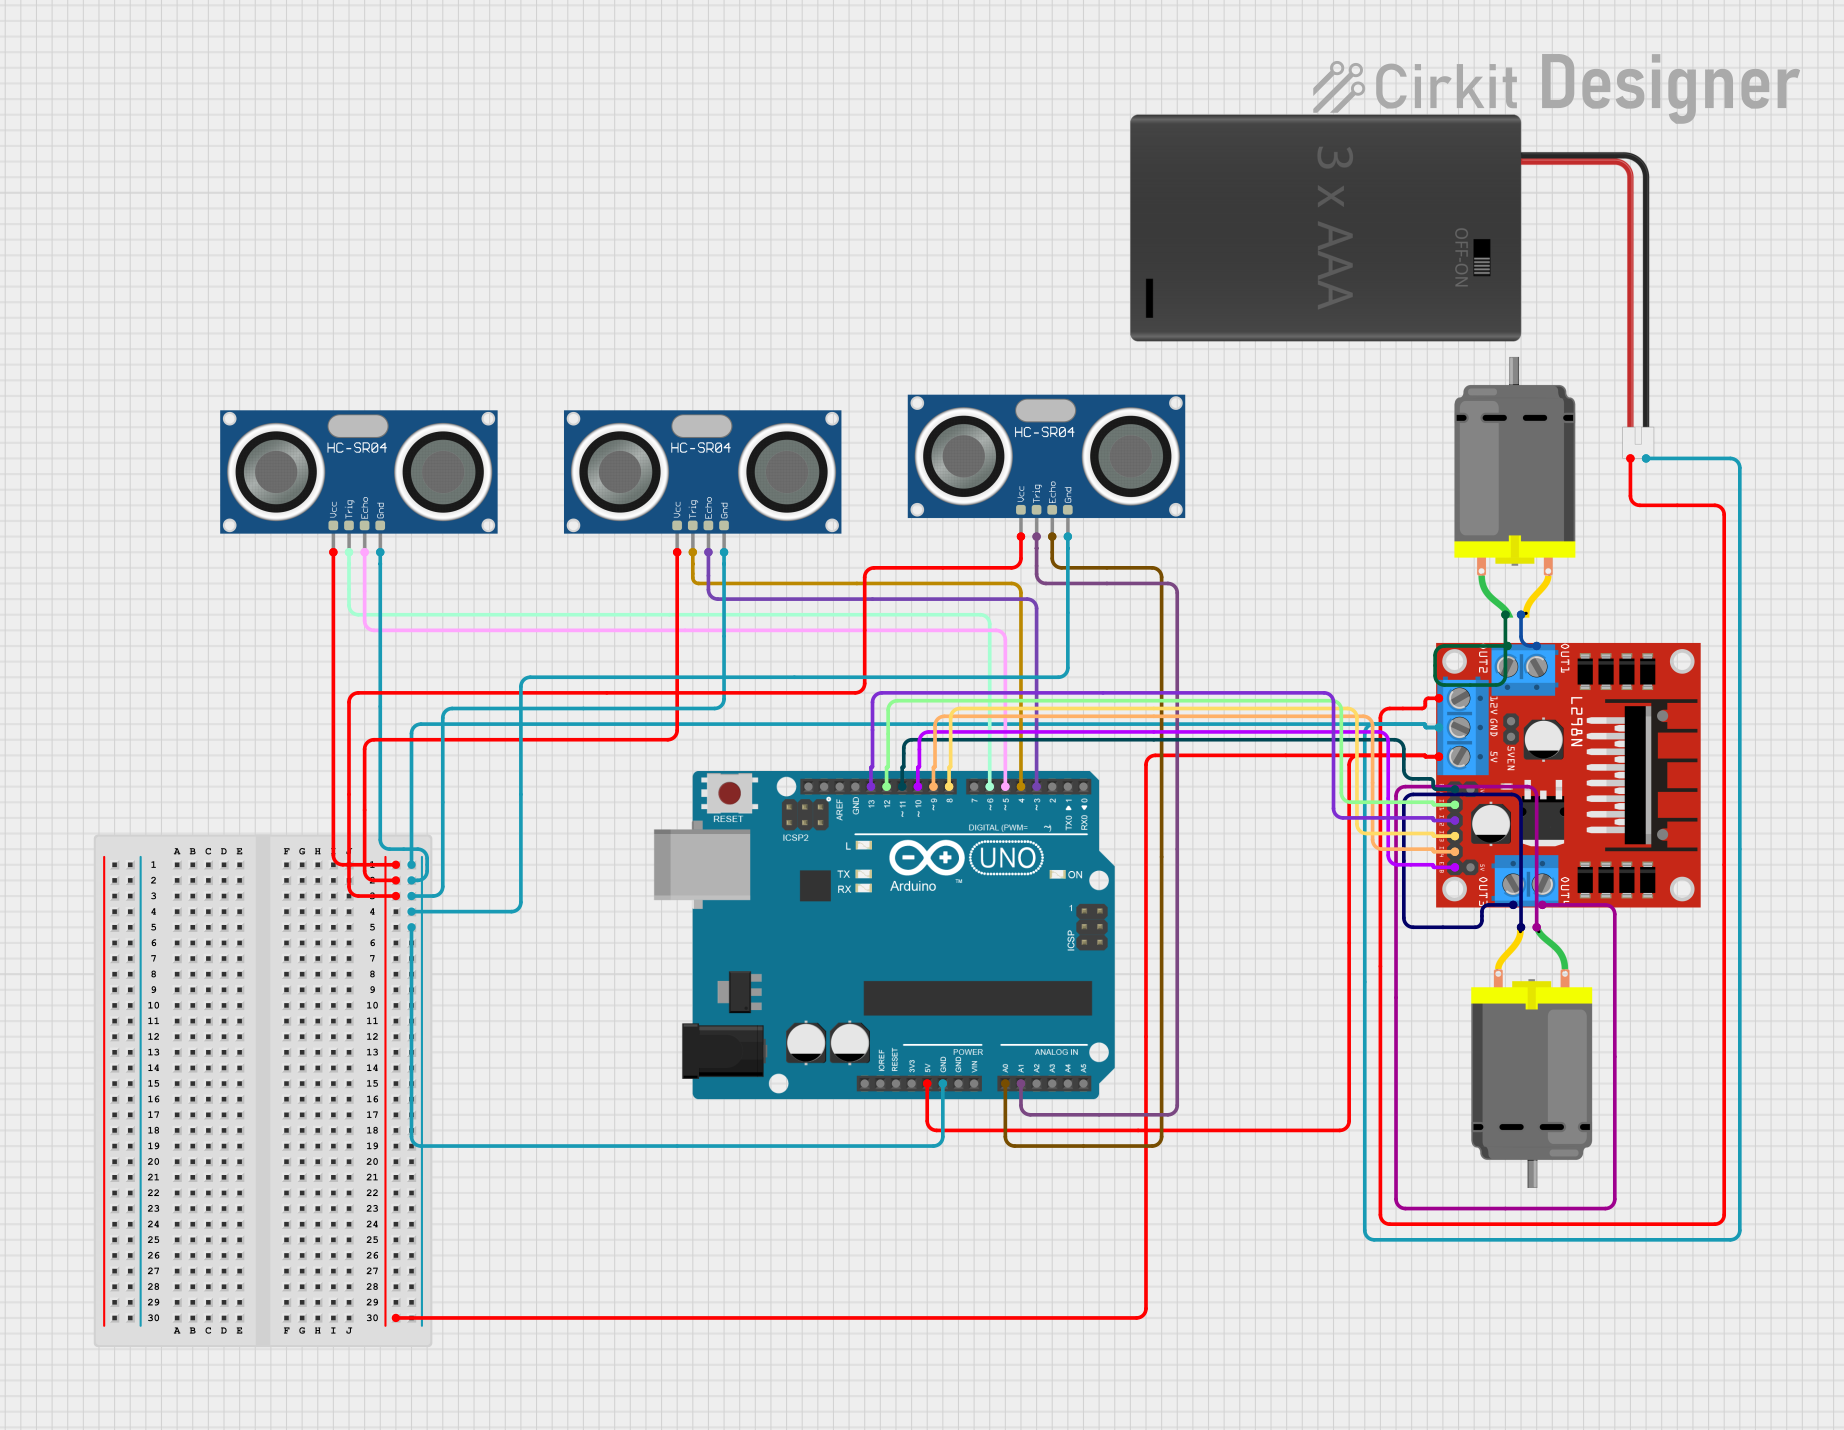
Circuit Documentation
Summary
This circuit is designed to control two DC motors using an L298N motor driver and an Arduino UNO. It also includes three HC-SR04 ultrasonic sensors for obstacle detection. The power is supplied by a 3xAAA battery pack with a switch.
Component List
DC Motor
- Description: A standard DC motor.
- Pins: pin 1, pin 2
L298N DC Motor Driver
- Description: A dual H-Bridge motor driver that allows control of two DC motors.
- Pins: OUT1, OUT2, 12V, GND, 5V, OUT3, OUT4, 5V-ENA-JMP-I, 5V-ENA-JMP-O, +5V-J1, +5V-J2, ENA, IN1, IN2, IN3, IN4, ENB
HC-SR04 Ultrasonic Sensor
- Description: An ultrasonic distance sensor.
- Pins: VCC, TRIG, ECHO, GND
Arduino UNO
- Description: A microcontroller board based on the ATmega328P.
- Pins: UNUSED, IOREF, Reset, 3.3V, 5V, GND, Vin, A0, A1, A2, A3, A4, A5, SCL, SDA, AREF, D13, D12, D11, D10, D9, D8, D7, D6, D5, D4, D3, D2, D1, D0
3xAAA Battery Pack with Switch and JST
- Description: A battery pack that holds three AAA batteries and includes a switch.
- Pins: POS, NEG
Wiring Details
DC Motor 1
- pin 1 connected to L298N DC motor driver OUT4
- pin 2 connected to L298N DC motor driver OUT3
DC Motor 2
- pin 1 connected to L298N DC motor driver OUT2
- pin 2 connected to L298N DC motor driver OUT1
L298N DC Motor Driver
- 5V connected to Arduino UNO 5V
- GND connected to 3xAAA Battery Pack with Switch and JST NEG
- 12V connected to 3xAAA Battery Pack with Switch and JST POS
- IN1 connected to Arduino UNO D12
- IN2 connected to Arduino UNO D13
- IN3 connected to Arduino UNO D8
- IN4 connected to Arduino UNO D9
- ENA connected to Arduino UNO D11
- ENB connected to Arduino UNO D10
HC-SR04 Ultrasonic Sensor 1
- VCC connected to Arduino UNO 5V
- GND connected to 3xAAA Battery Pack with Switch and JST NEG
- TRIG connected to Arduino UNO A1
- ECHO connected to Arduino UNO A0
HC-SR04 Ultrasonic Sensor 2
- VCC connected to Arduino UNO 5V
- GND connected to 3xAAA Battery Pack with Switch and JST NEG
- TRIG connected to Arduino UNO D6
- ECHO connected to Arduino UNO D5
HC-SR04 Ultrasonic Sensor 3
- VCC connected to Arduino UNO 5V
- GND connected to 3xAAA Battery Pack with Switch and JST NEG
- TRIG connected to Arduino UNO D4
- ECHO connected to Arduino UNO D3
Arduino UNO
- 5V connected to HC-SR04 Ultrasonic Sensor 1 VCC, HC-SR04 Ultrasonic Sensor 2 VCC, HC-SR04 Ultrasonic Sensor 3 VCC, L298N DC motor driver 5V
- GND connected to 3xAAA Battery Pack with Switch and JST NEG, HC-SR04 Ultrasonic Sensor 1 GND, HC-SR04 Ultrasonic Sensor 2 GND, HC-SR04 Ultrasonic Sensor 3 GND, L298N DC motor driver GND
- A0 connected to HC-SR04 Ultrasonic Sensor 1 ECHO
- A1 connected to HC-SR04 Ultrasonic Sensor 1 TRIG
- D3 connected to HC-SR04 Ultrasonic Sensor 3 ECHO
- D4 connected to HC-SR04 Ultrasonic Sensor 3 TRIG
- D5 connected to HC-SR04 Ultrasonic Sensor 2 ECHO
- D6 connected to HC-SR04 Ultrasonic Sensor 2 TRIG
- D8 connected to L298N DC motor driver IN3
- D9 connected to L298N DC motor driver IN4
- D10 connected to L298N DC motor driver ENB
- D11 connected to L298N DC motor driver ENA
- D12 connected to L298N DC motor driver IN1
- D13 connected to L298N DC motor driver IN2
3xAAA Battery Pack with Switch and JST
- POS connected to L298N DC motor driver 12V
- NEG connected to Arduino UNO GND, HC-SR04 Ultrasonic Sensor 1 GND, HC-SR04 Ultrasonic Sensor 2 GND, HC-SR04 Ultrasonic Sensor 3 GND, L298N DC motor driver GND
Documented Code
#include <NewPing.h>

// Motor Pins
const int IN_LEFT_F = 12; // Motor Left
const int IN_LEFT_R = 13; // Motor Left control pin

const int IN_RIGHT_F = 8; // Motor Right control pin
const int IN_RIGHT_R = 9; // Motor Right control pin

const int EN_LEFT = 11; // PWM control for Motor Left
const int EN_RIGHT = 10; // PWM control for Motor Right

// Ultrasonic Sensor Pins and Settings
const int TRIG_FRONT = 4;
const int ECHO_FRONT = 3;

// Ultrasonic Sensor Pins and Settings

const int TRIG_LEFT = 6;
const int ECHO_LEFT = 5;

// Ultrasonic Sensor Pins and Settings
const int TRIG_RIGHT = 15;
const int ECHO_RIGHT = 14;

/*Define RX and TX pins for SoftwareSerial
SoftwareSerial BTSerial(1, 0); // RX, TX
String incomingData = "";
*/
const int motorSpeed_RIGHT = 100; // (max PWM value 255)
const int motorSpeed_LEFT = 100;  // (max PWM value 255, 25 to support)

// Max distance to measure in cm
const int MAX_DISTANCE = 250;

//Create NewPing objects for each sensor
NewPing sonarFront(TRIG_FRONT, ECHO_FRONT, MAX_DISTANCE);
NewPing sonarRight(TRIG_RIGHT, ECHO_RIGHT, MAX_DISTANCE);
NewPing sonarLeft(TRIG_LEFT, ECHO_LEFT, MAX_DISTANCE);

const int distanceFThreshold = 15; // Distance in cm for obstacle detection
const int distanceRThreshold = 8; // Distance in cm for obstacle detection
const int distanceLThreshold = 8; // Distance in cm for obstacle detection

int distanceFront=0;
int distanceLeft=0;
int distanceRight=0;
int hitCounter = 0;

void setup() {
  // Motor pins setup
  pinMode(IN_RIGHT_F, OUTPUT);
  pinMode(IN_RIGHT_R, OUTPUT);
  pinMode(IN_LEFT_F, OUTPUT);
  pinMode(IN_LEFT_R, OUTPUT);

  pinMode(EN_RIGHT, OUTPUT);
  pinMode(EN_LEFT, OUTPUT);

  analogWrite(EN_RIGHT, motorSpeed_RIGHT); // Set motor speed to 10%
  analogWrite(EN_LEFT, motorSpeed_LEFT); // Set motor speed to 10%
/*
  BTSerial.begin(9600); // Default baud rate of HC-05/HC-06
  Serial.println("Bluetooth module ready.");
*/
  Serial.begin(9600); // Initialize Serial for debugging
}

void loop() {

  distanceFront = sonarFront.convert_cm(sonarFront.ping_median(5));
  distanceRight = sonarRight.convert_cm(sonarRight.ping_median(5));
  distanceLeft = sonarLeft.convert_cm(sonarLeft.ping_median(5));

  Serial.print("Front: ");
  Serial.print(distanceFront);
  Serial.print(" cm | Left: ");
  Serial.print(distanceLeft);
  Serial.print(" cm | Right: ");
  Serial.print(distanceRight);
  Serial.println(" cm");

  if (distanceFront == 0 || distanceLeft == 0 || distanceRight == 0) {
    Serial.println(" ------ Sensor issue or I am hit");
    stopMotors();
    delay(200);
    hitCounter = hitCounter + 1;
    if (hitCounter > 5){
      moveBackward();
      delay